TG-M90 Máy quét kiểm tra đo độ dày tường EMAT tự động
Mô tả cấu trúc
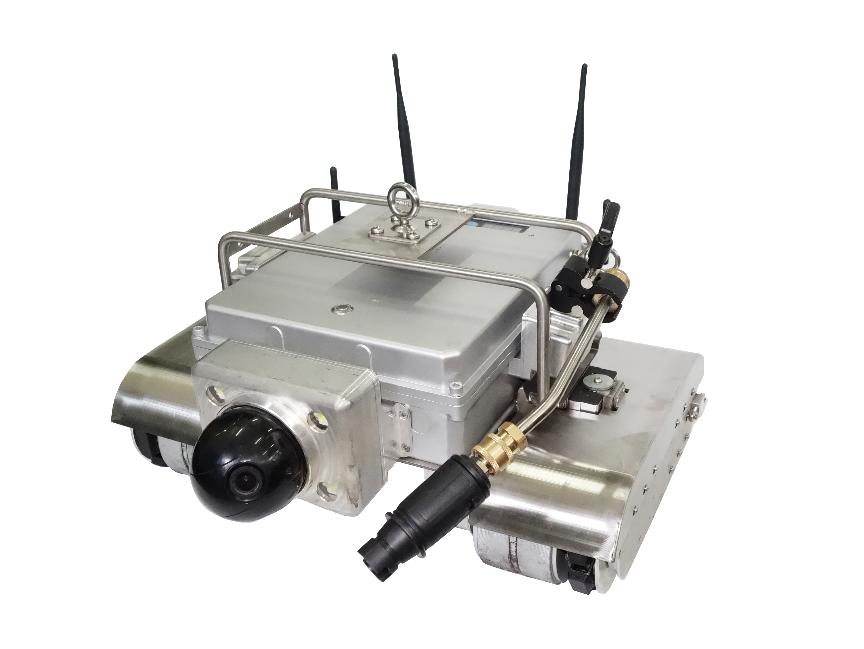
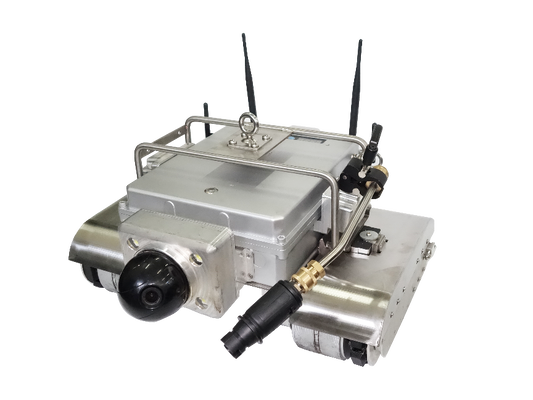
1.Cấu trúc cơ thể robot

2. Hệ thống điều khiển Thành phần
2.1 Hộp điều khiển
2.2 Hệ thống điều khiển
2.3 Phần mềm hệ thống quản lý
Phần mềm hệ thống quản lý robot kiểm tra thông minh được tích hợp vào hệ thống điều khiển đầu cuối, cho phép theo dõi dữ liệu đo hình ảnh và độ dày trong thời gian thực, điều khiển robot,Lập kế hoạch tuyến đường, và xuất dữ liệu đo độ dày và chi tiết quỹ đạo.
Hướng dẫn sử dụng
3.1 Hướng dẫn cài đặt
①Kết nối cáp:
(a) Đầu tiên, kết nối hộp điều khiển với cơ thể robot bằng cách sử dụng một bánh xoắn;
(b) Tiếp theo, kết nối cổng sạc của hộp điều khiển với nguồn điện;
c) Cả hộp điều khiển và robot đều được trang bị pin, có thể được sử dụng bằng cách kết nối với một nguồn điện hoặc bằng cách sạc và sử dụng chúng không dây.
②Thiết bị định vị:
1) Đầu tiên, lắp đặt hai ăng-ten định vị UWB 2.4G màu đen loại N ở giao diện ăng-ten ở phía trên cơ thể robot;
2) Tiếp theo, lắp đặt hai ăng-ten WIFI giao diện SMA 2.4G màu đen trên các giao diện ăng-ten ở cả hai bên của cơ thể robot;
3) Cuối cùng, các trạm cơ sở đã được lắp đặt, một tại mỗi góc bốn của khu vực tường làm mát bằng nước để được thử nghiệm.
③Lắp đặt thiết bị ngăn ngã:
Các thiết bị ngăn rơi phải được treo cao và sử dụng thấp. Hai thiết bị ngăn rơi được treo trên các kẹp ống ở hai bên của tường làm mát bằng nước,và đầu kia của người ngăn rơi được kết nối với các hỗ trợ trên robot.
Trước khi sử dụng, vui lòng chắc chắn kiểm tra xem thiết bị ngăn ngã được kết nối an toàn và hoạt động đúng cách và kiểm tra khóa 2-3 lần (phương pháp khóa thử nghiệm: kéo dây an toàn ra với tốc độ bình thường,Nó sẽ tạo ra một âm thanh "click". Kéo dây an toàn mạnh mẽ, nó nên khóa. Khi bạn thả nó, dây an toàn sẽ tự động rút lại. Nếu dây an toàn không rút lại hoàn toàn, nó sẽ bị khóa.kéo ra một phần nhỏ của dây an toàn và sau đó thả nó)Nếu thấy bất kỳ sự bất thường nào, hãy ngừng sử dụng ngay lập tức.
2. Hướng dẫn vận hành
2.1 Thử nghiệm bật điện
①Chuyển đổi ánh sáng phụ robot nằm trên cơ thể robot. Trước khi bắt đầu làm việc, bật công tắc ánh sáng trước tiên.
②Nhấp vào nút "Bật" ở phía dưới bên phải của hộp điều khiển. ba đèn chỉ báo màu xanh lá cây trên hộp điều khiển, "Walking", "Manual", và "Power On" sẽ sáng lên,cho thấy trạng thái khởi động và bật bình thường.
3.2.2 Robot đi bộ
①Điều khiển bàn phím
Robot mặc định vào chế độ điều khiển bằng tay khi khởi động. Chọn "Chạy" cho phép chuyển động nhanh, trong khi chọn "Thử nghiệm" cho phép chuyển động chậm. Robot có thể được điều khiển để di chuyển về phía trước,ngược, quay lại, và ngừng sử dụng các phím hướng vật lý trên hộp điều khiển.
②Kiểm soát phần mềm
Nhấp vào "Robot Control" trên trang chủ của phần mềm hệ thống quản lý để vào giao diện hoạt động.Bạn có thể điều khiển robot để di chuyển thông qua phần mềm và hiển thị vị trí di chuyển của robot đồng bộ trong hệ thống tọa độ.
2.3 Kế hoạch tuyến đường
Nhấp vào "Lập kế hoạch đường đi" trên trang chủ của phần mềm quản lý để thiết lập đường đi của robot. Robot sau đó có thể tự động di chuyển dọc theo đường đi đã được đặt trước,và tọa độ của robot sẽ được hiển thị trên trang.
2.4 Kiểm tra trực quan
①Hệ thống kiểm tra trực quan chủ yếu bao gồm hai phần. Nó áp dụng một thiết kế tích hợp, cho phép đồng thời xuất ra ba hình ảnh toàn cảnh từ các hướng khác nhau và một hình ảnh cận cảnh,hỗ trợ chức năng liên kết toàn cảnh. Pan-tilt-zoom (PTZ) của máy ảnh cận cảnh được điều chỉnh và phóng to thông qua hộp điều khiển, đặt khu vực kiểm tra ở trung tâm hình ảnh.Phân kính chiếu sáng hồng ngoại có thể đạt đến 10 mét. Độ phân giải tối đa và tốc độ khung hình có thể đạt 1920 × 1080 @ 30fps.
②Phần mềm hệ thống chính có thể hiển thị hình ảnh môi trường và dữ liệu đo độ dày trong thời gian thực.Nhấp vào nút điều khiển pan-tilt trên giao diện phần mềm điều khiển quay 360 ° của máy ảnh và lấy nét điện, đáp ứng các yêu cầu cho quan sát phóng to các khu vực địa phương. Nhấp vào "Số lượng ngăn cửa sổ" cho phép bạn chọn để hiển thị hình ảnh được chụp bởi một hoặc nhiều máy ảnh.
③Chuyển đổi ánh sáng nằm trên cơ thể robot, khi bật, nó giúp dễ dàng quan sát tình trạng hoạt động của robot và tuyến đường trong môi trường tối.
④Trong quá trình kiểm tra, bạn có thể nhấp vào "Ghi hình" hoặc "Bắt đầu ghi lại" để chụp ảnh và video của các khiếm khuyết.Dữ liệu đo độ dày, và chi tiết quỹ đạo.
3.2.5 đo độ dày siêu âm điện từ
①Nhấp vào nút "Test" trên hộp điều khiển, và robot sẽ đi vào chế độ đo độ dày.
②Cơ thể robot được trang bị một mô-đun đo độ dày siêu âm, không yêu cầu chất kết nối và cho phép bề mặt đồ làm việc có cốc,Rỉa nổi và không đồng đều dưới 2 mm ; nó có thể liên tục và nhanh chóng đo độ dày tường và xuất ra ổn định vào hộp điều khiển.
③Trong quá trình kiểm tra, cảm biến độ dày của cơ thể robot có thể thích nghi với các ống tường làm mát bằng nước với các thông số kỹ thuật khác nhau,và thực hiện đo lường độ dày liên tục của ống tường làm mát bằng nước có đường kính khác nhau.
④Dữ liệu đo độ dày có thể được hiển thị trên màn hình hộp điều khiển trong thời gian thực, và dữ liệu đo độ dày cũng hỗ trợ truy vấn dữ liệu lịch sử.
3.2.6 Chức năng đánh dấu
Khi phát hiện bất thường, sơn có thể được phun lên bề mặt tường ống bằng chức năng đánh dấu để đánh dấu điểm lỗi, để điểm lỗi có thể nhanh chóng được xác định và sửa chữa.
3.2.7 Hệ thống định vị chính xác
Chassis của robot được trang bị một mô-đun nhận dạng ống. Khi hướng chuyển động của robot là theo hướng trục X dương, số lượng tăng 1 cho mỗi ống nó đi qua;khi hướng chuyển động của robot là theo hướng trục X âm, số lượng giảm 1 cho mỗi đường ống nó đi qua. mô-đun đếm này có thể xác định vị trí đường ống tương ứng với mỗi bộ dữ liệu đo độ dày,đạt được vị trí chính xác của dữ liệu đo độ dày và quỹ đạo chuyển động.
3.2.8 Làm sạch nước áp suất cao
Cơ thể robot được trang bị một mô-đun làm sạch nước áp suất cao để thực hiện làm sạch nước áp suất cao trên phần xoắn ốc, phần thẳng, và nghiêng thùng tro của tường làm mát bằng nước.Áp suất có thể lên đến 10 MPa, được sử dụng để loại bỏ bụi bề mặt và than cốc, đặt nền tảng cho các hoạt động kiểm tra tiếp theo.Các công tắc làm sạch được đặt trên máy bơm nước áp suất cao.
súng nước áp suất cao và ống nước được gắn vào phía trước bên phải của robot bằng một ổ cắm, và ống nước được kết nối với máy bơm nước.súng nước di chuyển với robot dọc theo các nước làm mát tường ống ngân hàng để làm sạch bề mặt tường ống.
3.3 Các lỗi và các giải pháp
①Phá điện
Robot có thể gặp trục trặc như hư hỏng bảng mạch, thất bại động cơ và vỡ cáp.như robot trở nên không thể kiểm soát được, hộp điều khiển không phản ứng khi bật, hộp điều khiển không nhận được điện, không truyền hình ảnh và dữ liệu đo độ dày không được đưa trở lại bình thường.
Giải pháp: Kiểm tra bộ phận bị hỏng và thay thế nó.
②Dữ liệu đo độ dày không chính xác
Nguyên nhân: Bột từ từ từ tường làm mát bằng nước có thể đã gây ô nhiễm cho đầu dò, dẫn đến các phép đo độ dày không chính xác.
Giải pháp: Làm sạch đầu dò đo độ dày. Nếu vấn đề vẫn tiếp tục, thực hiện nhiều thử nghiệm để kiểm tra xem chính đầu đo độ dày có lỗi không.
③Thất bại phần mềm
Phần mềm hệ thống có thể gặp sự cố chương trình, mất dữ liệu hoặc lỗi cập nhật phần mềm, có thể khiến robot không hoạt động tốt hoặc không thể kết nối với mạng.
Giải pháp: Cài đặt lại phần mềm, khôi phục dữ liệu sao lưu và kiểm tra kết nối mạng.
4Các thông số kỹ thuật và chỉ số hiệu suất
Cơ thể robot
Kích thước: 490mm*483mm*249mm
Trọng lượng: 27,5 kg
Trọng lượng tối đa: 40kg
Nguồn cung cấp điện: DC48V, 12Ah (AC220V)
Máy ảnh: 1920*1080
Tốc độ đi bộ tối đa: 5m/min
Tốc độ đi bộ đo độ dày: 2m/min
Độ chính xác định vị: ± 2cm
Có thể xoay ngay
Chỉ số chống nước: IP65
góc nghiêng: 120°
Áp suất làm sạch: 10 MPa
Các thông số đo độ dày
Phạm vi đo: 0.8️300mm
Độ chính xác đo độ dày: 0,1mm
5Danh sách đóng gói
|
Số hàng loạt
|
Tên thành phần
|
số lượng
|
Số hàng loạt
|
Tên thành phần
|
số lượng
|
|
1
|
Cơ thể robot
|
1 đơn vị
|
10
|
Súng nước áp cao, ống nước
|
1 bộ
|
|
2
|
hộp điều khiển
|
1 đơn vị
|
11
|
robot
Hộp đóng gói chính
|
1
|
|
3
|
hộp điều khiển
Bộ sạc 48V
|
1
|
12
|
Hộp đóng gói súng nước áp suất cao
|
1
|
|
4
|
Ontology
Bộ sạc 24V
|
1
|
13
|
Hộp đóng gói thiết bị ngăn ngã
|
1
|
|
5
|
Cáp kết nối 2 mét
|
1 mục
|
14
|
chuột
|
1
|
|
6
|
Cáp kết nối + cuộn
|
1 bộ
|
15
|
Vị trí sạc trạm cơ sở
|
2
|
|
7
|
Trạm cơ sở định vị UWB
|
4
|
16
|
Hướng dẫn sản phẩm +
Danh sách bao bì sản phẩm
|
1 bản
|
|
8
|
Máy ngăn ngã
|
2 bộ
|
17
|
Chứng chỉ sản phẩm
|
1 bản
|
|
9
|
Thiết bị phun nước áp suất cao
|
1 đơn vị
|
18
|
Thẻ bảo hành sản phẩm
|
1 bản
|


 Vietnamese